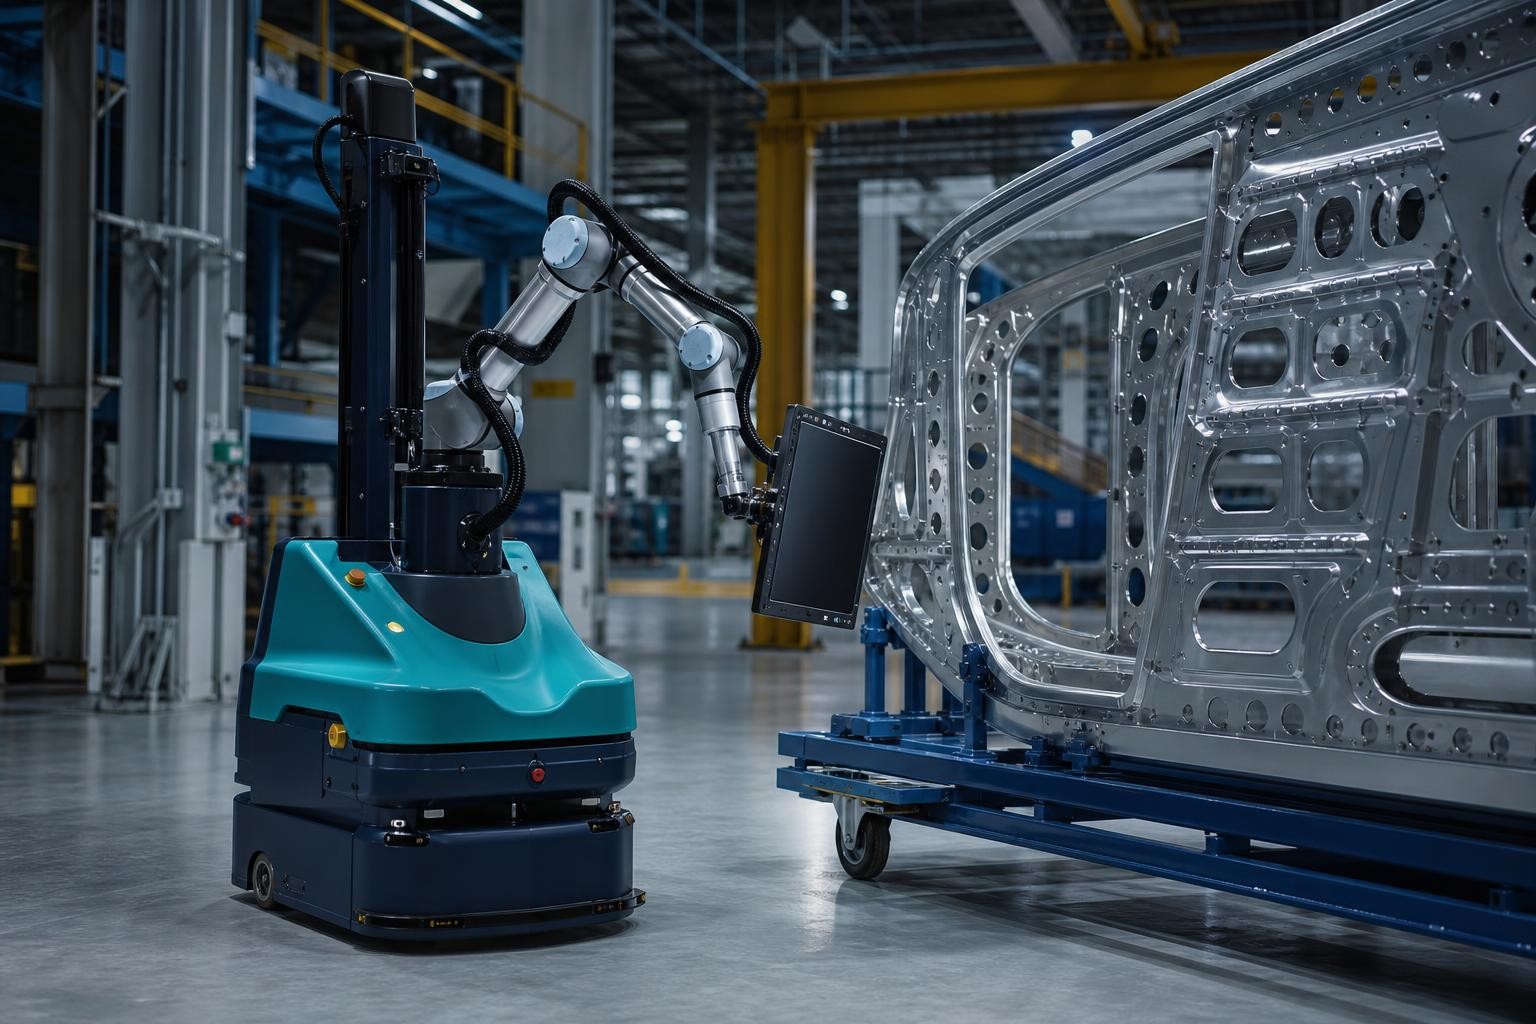
In molte officine meccaniche la giornata di un operatore si misura in passi. Carica il grezzo sul primo centro di lavoro, chiude la porta, avvia il ciclo e si sposta sulla macchina accanto, dove un altro pezzo è appena finito; quando torna alla prima, il mandrino è fermo da qualche minuto. Le macchine aspettano l'uomo, e l'uomo passa buona parte del turno a camminare con pezzi da pochi chili in mano. È il terreno su cui da qualche anno si propongono i manipolatori mobili: un robot mobile autonomo (AMR) che porta a bordo un braccio robotico, spesso collaborativo, e una telecamera per ritrovare con precisione il punto di lavoro a ogni fermata.
La rassegna di Hvilshøj, Bøgh, Skov Nielsen e Madsen su Industrial Robot (2012) misurava già la distanza fra i prototipi di ricerca e i requisiti delle fabbriche, e quella di Ghodsian e colleghi su Sensors (2023) trova che le applicazioni industriali censite si concentrano su logistica (49%) e manifattura (33%). Nel frattempo sono arrivati i prodotti a catalogo, le norme sono cambiate e l'Italia resta il secondo mercato europeo dei robot industriali: secondo il rapporto World Robotics 2026 dell'IFR, nel 2025 le nuove installazioni nel Paese sono state circa 7.800, l'11% in meno dell'anno precedente. Resta da capire in quali condizioni un braccio che si sposta rende più di uno fermo.
Un braccio che gira fra più macchine: da dove nasce il vantaggio
Un robot fisso davanti a ogni macchina utensile ha senso quando la macchina lavora molti pezzi con cicli brevi, perché il braccio resta occupato per gran parte del turno. Nelle PMI con lotti piccoli e cicli lunghi accade il contrario: il robot carica, scarica e poi aspetta per i venti o quaranta minuti della lavorazione. Il gruppo di Vaher, Otto e Riives, alla Tallinn University of Technology, parte proprio da qui in due lavori del 2020 e del 2021: molte piccole imprese non hanno lavoro sufficiente per tenere impegnato un robot in una sola postazione, e l'indicatore che decide è l'utilizzo delle attrezzature quando un unico braccio collaborativo, portato da un AMR, serve a turno più celle.
Il conto si fa sul rapporto fra il tempo che il braccio passa in una stazione e il tempo ciclo della macchina. Con una lavorazione di trenta minuti, un intervento del robot di quattro minuti fra apertura della porta, scarico, carico, soffiaggio e ripartenza, e altri due minuti per spostarsi e riallinearsi, un solo manipolatore può in teoria seguire quattro o cinque macchine. Sono numeri di comodo, perché nella realtà i cicli non sono sincronizzati e qualche macchina finisce mentre il robot è altrove. Il principio però regge: più il ciclo macchina è lungo rispetto all'intervento, più macchine si dividono lo stesso braccio.
Robot fisso con navetta o manipolatore mobile: lo decide il ciclo macchina
Il manipolatore mobile ha un concorrente diretto, spesso più solido: il robot fisso nella cella, con un AMR o una navetta che gli porta i pezzi su vassoi, cassetti o pallet. In quella configurazione il braccio lavora su una base rigida e già referenziata, la precisione è quella di un'installazione tradizionale e il robot mobile si limita al trasporto, il compito in cui gli AMR sono più maturi. Le differenze fra i tipi di veicolo sono trattate nel confronto fra AGV e AMR.
La scelta si legge sui cicli. Con cicli brevi, cadenza alta e una sola macchina da servire, il robot fisso vince quasi sempre, perché non perde tempo a spostarsi e non deve ritrovare la posizione a ogni intervento. Con cicli lunghi, molte macchine diverse e lotti che cambiano ogni settimana, il braccio mobile distribuisce lo stesso investimento su più postazioni. In mezzo c'è un caso frequente nelle officine, quello in cui pesa lo spazio: davanti a una macchina utensile non sempre c'è posto per una cella recintata, mentre un manipolatore che arriva, lavora e riparte lascia libero l'accesso per attrezzaggi e manutenzione.
Trenta, trentacinque chili: il limite fisico dei carichi utili
Sulle schede dei manipolatori mobili a catalogo il carico utile del braccio arriva oggi intorno ai 30-35 kg. Oltre, l'offerta cambia natura. Si trovano soluzioni a progetto, piattaforme che agganciano il robot a stazioni fisse prima di farlo lavorare, oppure il robot fisso servito da un mezzo di trasporto. Il motivo è soprattutto la stabilità.
In un esempio semplificato, una base da 400 kg con le ruote a 30 cm dall'asse oppone al ribaltamento laterale un momento di circa 120 kg·m. Un pezzo da 30 kg portato a 1,2 m dall'asse, quindi a 0,9 m oltre il bordo di ribaltamento, ne genera 27, a cui si somma la parte sporgente del braccio, e il margine regge anche le frenate. Con 100 kg alla stessa distanza il solo pezzo genera 90 kg·m e il margine statico scende sotto 1,5, prima ancora di contare un braccio che a quella portata pesa centinaia di chili e sposta il baricentro in avanti quando si allunga. Per recuperare margine bisogna allargare e appesantire la base, fino a masse e ingombri che non passano più fra le macchine di un reparto.
Il carico utile dichiarato comprende poi la pinza: con un utensile di presa da 5-8 kg, un braccio da 30 kg movimenta pezzi da poco più di 20. La verifica di stabilità con il braccio esteso e il mezzo in frenata va chiesta per iscritto, con il calcolo.
Dal centimetro al centesimo: la visione recupera l'errore della base
Una base mobile non si ferma mai due volte nello stesso punto. Dopo la navigazione lo scarto rispetto alla posizione teorica si misura in millimetri, a volte fino al centimetro, secondo il sistema di navigazione, il pavimento e gli eventuali riferimenti di attracco. Un braccio robotico, misurato su base fissa con i metodi della ISO 9283, ripete invece la posa entro pochi centesimi di millimetro. Un pezzo che entra in una morsa con giochi di qualche decimo chiede quindi che l'errore della base venga misurato e corretto a ogni fermata. Heimann e colleghi lo scrivono in apertura del loro lavoro sull'asservimento mobile presentato all'ETFA 2023: i robot mobili disponibili, da soli, non garantiscono la precisione necessaria per inserire i pezzi in un'attrezzatura.
La correzione più diffusa usa una telecamera sul polso del braccio e un riferimento fisso sulla stazione, come un marker stampato, una piastra con fori calibrati o il profilo della morsa. Il robot si ferma, inquadra il riferimento, calcola lo spostamento fra la posizione attesa e quella reale e trasla di conseguenza l'intero programma di presa e deposito. È la strada descritta da Vaher, Otto e Riives nel 2020, in cui la visione compensa l'imprecisione della piattaforma e il braccio si posiziona rispetto all'oggetto anziché rispetto alla mappa. In alternativa si usano coni di centraggio meccanici o la tastatura di un riferimento, più lenti ma indipendenti dalla luce del reparto.
Due accortezze pesano sul risultato. La prima riguarda l'attrezzatura: smussi d'invito, morse autocentranti e spine coniche assorbono il residuo d'errore che la visione lascia, e costano molto meno di una telecamera più precisa. La seconda riguarda il modo di misurare. La ripetibilità di attracco di un veicolo si verifica con metodi statistici, come quelli della ASTM F3499-21 sul docking dei veicoli autonomi, e conviene chiedere al fornitore di dimostrarla sul vostro pavimento, con la stazione vera, prima del collaudo.
Chi firma la sicurezza quando il braccio viaggia su un robot mobile
La conformità di un manipolatore mobile la firma chi mette in servizio l'insieme, di solito l'integratore o il costruttore del sistema completo, e il suo lavoro è complicato da una lacuna che le norme dichiarano apertamente. La ISO 10218-1:2025, pubblicata a febbraio 2025, tratta il robot industriale come quasi-macchina ed esclude dal proprio campo i pericoli della mobilità quando il robot è montato su un carrello senza conducente o su una piattaforma mobile. La parte che si muove ricade nella ISO 3691-4:2023 sui carrelli industriali senza conducente, l'integrazione del robot nell'applicazione nella ISO 10218-2:2025. Nessuna delle due copre per intero l'insieme, e la valutazione del rischio secondo la ISO 12100 deve tenere insieme i due mondi: il braccio che si muove mentre la base viaggia, i campi di protezione dei laser scanner attivi in ogni stazione, il robot che lavora accanto a un operatore.
La revisione del 2025 ha cambiato anche il lessico delle applicazioni collaborative. L'analisi comparativa di Hartmann e colleghi, pubblicata su arXiv nel 2026, documenta che la specifica tecnica ISO/TS 15066:2016 è stata assorbita nella ISO 10218-2:2025. La limitazione di potenza e forza diventa requisito normativo, la tabella delle soglie di dolore per 29 regioni del corpo sopravvive come allegato informativo M e le formule della distanza di separazione per il monitoraggio di velocità e separazione passano nell'allegato normativo L. Sparisce il termine robot collaborativo, sostituito da applicazione collaborativa. La sicurezza dipende quindi da come il braccio viene usato, e per un robot che cambia stazione cinque volte l'ora va verificata stazione per stazione.
Negli Stati Uniti la questione è trattata in modo più diretto. La serie ANSI/A3 R15.08 classifica come Tipo C il robot mobile industriale con manipolatore; la parte 2 (2023) copre l'integrazione di sistemi e applicazioni, la parte 3, pubblicata nell'aprile 2026, i doveri di chi li usa, compresa la valutazione del rischio da ripetere quando l'applicazione o l'ambiente cambiano.
In Europa la data da segnare è il 20 gennaio 2027, quando il Regolamento (UE) 2023/1230 sostituirà la Direttiva macchine. Per i manipolatori mobili pesano due novità. I requisiti essenziali dell'Allegato III includono la protezione dei sistemi di comando contro la corruzione, e la cybersicurezza entra così nella dichiarazione di conformità. Le macchine che affidano funzioni di sicurezza a sistemi con comportamento auto-evolutivo basato sull'apprendimento automatico finiscono invece nell'Allegato I, parte A, con l'intervento obbligatorio di un organismo notificato. Una visione che si limita a correggere la posa del braccio non svolge una funzione di sicurezza; un sistema che protegge le persone con modelli addestrati potrebbe rientrare nel caso, e il capitolato deve chiarirlo. Il ritorno della sicurezza sul progetto è trattato nell'articolo sulla sicurezza degli AMR.
Batteria, porte e segnali: l'integrazione con le macchine utensili
Le autonomie dichiarate dei manipolatori mobili vanno da qualche ora a circa una dozzina, ma il dato di scheda dice poco se non si conosce il profilo con cui è stato misurato. Un braccio che lavora quasi senza sosta consuma dalla stessa batteria che muove la base, e il turno reale si accorcia. La strategia più comune è la ricarica d'opportunità, con brevi soste alla stazione mentre le macchine lavorano, che però tolgono tempo agli interventi e vanno messe nel calcolo, come spiegato nell'approfondimento sul dimensionamento delle stazioni di ricarica.
La macchina utensile, dal canto suo, deve diventare un interlocutore del robot. Servono come minimo una porta automatica o un'apertura comandabile, i segnali di stato (ciclo finito, porta aperta, morsa chiusa, allarme) e un comando di avvio ciclo, scambiati tramite I/O digitali o bus di campo, con i segnali che toccano la sicurezza affidati a un'interfaccia di sicurezza dedicata. Sulle macchine più recenti lo stato si legge anche via OPC UA. La specifica OPC 40501-1, sviluppata da VDW e OPC Foundation, descrive in modo uniforme stato, lavori e allarmi delle macchine utensili, e torna utile quando lo stesso robot serve macchine di costruttori diversi. Su una macchina vecchia senza porta automatica il retrofit pesa sul budget più di quanto si pensi. E se nel reparto circolano già altri robot mobili, una flotta che parla un protocollo aperto come la VDA 5050 non lega la crescita futura a un solo fornitore.
Lo studio di fattibilità parte dai pezzi, non dal robot
Chi valuta un manipolatore mobile parte spesso dalla scheda del robot. Conviene invertire l'ordine e cominciare dall'elenco dei codici, perché quasi tutte le risposte stanno lì. I dati da raccogliere sono pochi e in gran parte già in azienda:
- Pezzi: codici, pesi, dimensioni, materiale, superfici di presa ed eventuali fragilità, più il peso della pinza.
- Tolleranze di carico: giochi della morsa o dell'attrezzatura, orientamento richiesto, presenza di smussi d'invito.
- Cicli: tempo ciclo di ogni macchina per codice, dimensione dei lotti, frequenza dei cambi.
- Flussi: provenienza dei grezzi e destinazione dei finiti, distanze, porte, pendenze, larghezza dei passaggi.
- Macchine: tipo di porta, controllo numerico, segnali disponibili, spazio libero davanti all'area di carico.
- Turni: ore presidiate e non presidiate, presenza di persone lungo i percorsi.
Con questi numeri lo studio risponde a quattro domande: quanti interventi l'ora il manipolatore riesce a fare, ricarica inclusa; quante macchine può servire senza lasciarle ferme troppo a lungo; quali pezzi escono dal campo per peso o per tolleranza; quale configurazione conviene fra braccio mobile e robot fisso con navetta. Il metodo per tradurre il risultato in ritorno economico è quello dell'analisi su ROI, TCO e payback, e la lettura dei flussi segue la stessa logica descritta per i progetti di muletti autonomi.
Il passo prudente, dopo lo studio, è un pilota su due o tre macchine con una condizione d'uscita scritta prima di cominciare e valida nei due sensi. Se il manipolatore raggiunge gli interventi l'ora previsti e la percentuale di prese riuscite concordata, si estende ad altre macchine; se resta sotto, si torna al robot fisso o si ridisegna il flusso prima di comprare altro. La soglia la fissa il committente, perché nessuna norma stabilisce quante prese su cento debbano riuscire, e va scritta nel capitolato insieme al modo di contarle: su quali codici, in quale finestra di tempo, con quale definizione di presa fallita.
Quando il manipolatore mobile non è la scelta giusta
Alcune condizioni sconsigliano il braccio mobile, e conviene riconoscerle presto. Pezzi che con la pinza superano i 25-30 kg, cicli di pochi minuti su un'unica macchina, tolleranze di carico al centesimo senza smussi né centraggi, pavimenti sconnessi o con pendenze fra le stazioni: in ognuno di questi casi un robot fisso, un caricatore dedicato o un cambio pallet automatico fanno meglio e con meno rischio. Lo stesso vale quando il problema vero è il trasporto fra reparti, che un AMR senza braccio risolve con un investimento minore.
Dove invece i cicli sono lunghi, i pezzi restano entro qualche decina di chili e le macchine sono più degli operatori disponibili, il braccio mobile diventa interessante, soprattutto per coprire i turni meno presidiati. Il passo successivo è mettere l'elenco dei codici e i tempi ciclo dentro uno studio di fattibilità che dica quante macchine servire e con quale configurazione. Le tecnologie disponibili sono descritte nella pagina sull'automazione industriale e la robotica di movimentazione; per partire dai vostri dati, PITECH imposta la valutazione prima di proporre qualunque macchina.
Domande frequenti sui manipolatori mobili
Che cos'è un manipolatore mobile?
È un robot mobile autonomo (AMR) o un veicolo a guida automatica che porta a bordo un braccio robotico, spesso collaborativo, e di solito una telecamera. La base si sposta fra tavoli, macchine utensili e celle; il braccio carica e scarica i pezzi dopo aver corretto con la visione l'errore di posizionamento della base. Nelle norme statunitensi ANSI/A3 R15.08 corrisponde al robot mobile industriale di Tipo C.
Quanto peso può movimentare un manipolatore mobile?
Nelle soluzioni a catalogo il carico utile del braccio arriva oggi a circa 30-35 kg, pinza compresa, quindi i pezzi movimentabili pesano qualcosa in meno. Sopra questa soglia la stabilità della base diventa il limite e si passa a soluzioni a progetto, a piattaforme che agganciano il robot a stazioni fisse o al robot fisso servito da un AMR o da una navetta.
Un manipolatore mobile è abbastanza preciso per caricare una macchina utensile?
Sì, a condizione che l'errore della base venga corretto a ogni fermata. La base si ferma con scarti di alcuni millimetri, mentre il braccio ripete la posa entro pochi centesimi. Una telecamera che legge un riferimento sulla stazione, insieme a morse e attrezzature con smussi d'invito, porta il residuo entro i giochi richiesti dal carico. La ripetibilità va dimostrata sul vostro pavimento prima del collaudo.
Quali norme valgono per un manipolatore mobile in Europa?
Per il braccio la ISO 10218-1:2025 e, per l'integrazione e le applicazioni collaborative, la ISO 10218-2:2025, che ha assorbito la ISO/TS 15066. Per la base mobile la ISO 3691-4:2023. Poiché la ISO 10218-1 esclude i pericoli della mobilità, la valutazione del rischio secondo la ISO 12100 deve coprire l'insieme. Dal 20 gennaio 2027 si applica il Regolamento macchine (UE) 2023/1230, con requisiti anche di cybersicurezza.
Quando conviene un robot fisso con navetta invece di un manipolatore mobile?
Quando i cicli macchina sono brevi, la cadenza è alta e la macchina da servire è una sola, oppure quando i pezzi superano i 30 kg o le tolleranze di carico sono molto strette. In questi casi il robot fisso lavora su una base rigida e già referenziata, e l'AMR o la navetta si limitano al trasporto dei pezzi.
Come richiedo uno studio di fattibilità a PITECH?
Inviate l'elenco dei codici con pesi e dimensioni, i tempi ciclo delle macchine, la dimensione dei lotti, una planimetria del reparto e il tipo di porte e controlli delle macchine. Con questi dati PITECH stima quante macchine un manipolatore può servire e quale configurazione conviene, prima di qualunque offerta. Si può usare il modulo di contatto, WhatsApp o l'email info@pitech-solution.com.