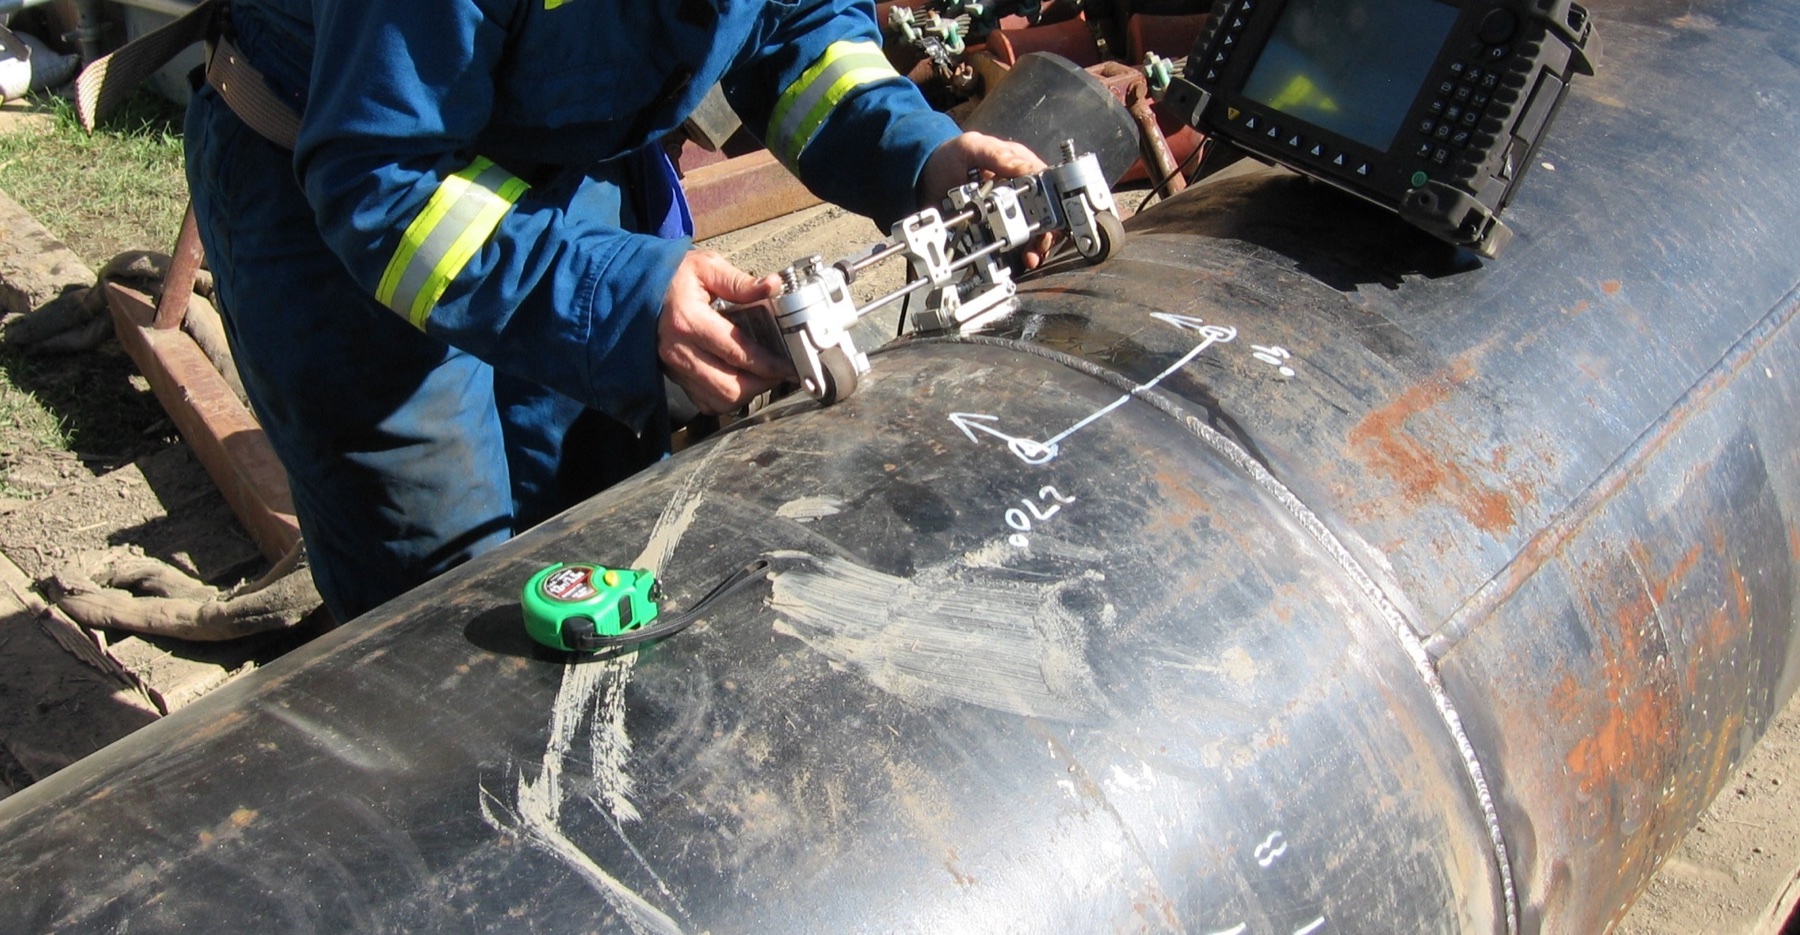
Nella manutenzione di impianti oil & gas, chimici, energetici e navali la maggior parte del lavoro CND ricorrente non è ricerca di difetti di fabbricazione: è monitoraggio della perdita di parete. Corrosione interna, erosione, corrosione sotto isolamento, attacco localizzato a valle di un punto di iniezione: tutti fenomeni che si traducono in un unico parametro misurabile, lo spessore residuo. Lo spessimetro a ultrasuoni è lo strumento che lo misura da un solo lato, in pochi secondi, senza fermare l'esercizio e senza rimuovere materiale.
La parte facile è ottenere un numero: qualsiasi strumento lo restituisce. La parte difficile — quella che separa un'ispezione utile da una serie di cifre — è ottenere un numero corretto, ripetibile e confrontabile nel tempo, perché il valore ingegneristico non sta nella singola lettura ma nella serie storica su cui si calcolano rateo di corrosione e vita residua. Questa guida entra nel merito: fisica, modalità di misura, errori sistematici, criteri di scelta e uso dei dati nel piano di ispezione.
Principio fisico: pulse-echo e tempo di volo
Lo spessimetro UT lavora in pulse-echo: la sonda emette un breve impulso ultrasonoro longitudinale che attraversa la parete, si riflette sulla superficie opposta (back wall) e torna al ricevitore. Lo strumento misura il tempo di volo tv e ricava lo spessore s con la relazione elementare
s = v · tv / 2
dove v è la velocità delle onde longitudinali nel materiale. Il fattore 2 tiene conto del percorso di andata e ritorno. La conseguenza pratica è immediata e va compresa bene: lo strumento non misura uno spessore, misura un tempo. Tutta l'accuratezza dipende da quanto è corretta la velocità impostata. Un errore del 2% sulla velocità produce un errore del 2% sullo spessore — su una parete da 10 mm sono 0,2 mm, cioè l'ordine di grandezza di un'intera campagna di corrosione.
Le velocità longitudinali indicative dei materiali più comuni sono riportate sotto. Vanno usate come punto di partenza, non come dato definitivo: composizione, trattamento termico, struttura del grano, direzione di laminazione e temperatura le fanno variare.
| Materiale | Velocità longitudinale indicativa | Note |
|---|---|---|
| Acciaio al carbonio | ≈ 5900 m/s | Valore di riferimento della maggior parte delle applicazioni di corrosione |
| Acciaio inossidabile austenitico (304/316) | ≈ 5660–5740 m/s | Struttura anisotropa: attenzione ai getti e ai depositi di saldatura |
| Alluminio | ≈ 6300 m/s | Varia con la lega; ricalibrare per leghe strutturali |
| Titanio e leghe | ≈ 6000–6100 m/s | Dipendente dalla lega |
| Rame | ≈ 4700 m/s | Elevata attenuazione a frequenze alte |
| Ottone | ≈ 4400 m/s | Fortemente dipendente dalla composizione |
| Ghisa | ≈ 3500–5600 m/s | Molto variabile con forma della grafite e struttura: calibrazione obbligatoria sul pezzo |
| PVC rigido | ≈ 2400 m/s | Materiale attenuante: frequenze basse |
La calibrazione corretta ha due componenti. La prima è lo zero, che compensa il ritardo elettronico e il tempo di transito nella linea di ritardo o nelle scarpette della sonda, e si esegue sul blocco di zero fornito con lo strumento. La seconda è la velocità, che si ricava misurando un blocco a gradini (step wedge) dello stesso materiale e stato superficiale del componente: una calibrazione a due punti, con un gradino sottile e uno spesso che racchiudano il range di misura atteso, corregge insieme zero e velocità ed è nettamente più affidabile della calibrazione a un solo punto. Su un materiale sconosciuto la procedura è inversa: si misura meccanicamente con micrometro un campione dello stesso materiale, si legge il tempo e si ricava la velocità.
Le modalità di misura: Mode 1, Mode 2, Mode 3
Le tre modalità classiche differiscono per quali echi vengono usati come riferimento temporale. La scelta non è un dettaglio di configurazione: determina che cosa entra nel percorso misurato e quindi che cosa finisce nel numero.
- Mode 1 — sonda a contatto diretto, singolo elemento. Si misura l'intervallo fra l'impulso di eccitazione (main bang) e il primo eco di fondo. È la modalità più semplice e diretta, adatta a superfici pulite e regolari; il limite inferiore di spessore è imposto dalla durata del transitorio della sonda, che "acceca" i primi microsecondi.
- Mode 2 — sonda con linea di ritardo o dual element. Si misura l'intervallo fra l'eco d'interfaccia (fine della linea di ritardo, ingresso nel pezzo) e il primo eco di fondo. Separando l'impulso di eccitazione dalla zona di misura si scende molto più in basso come spessore e si guadagna stabilità su superfici irregolari. È la modalità standard delle misure di corrosione con bicristallo.
- Mode 3 — eco-to-eco. Si misura l'intervallo fra due echi di fondo successivi. Il percorso cronometrato è quindi interamente contenuto nel metallo: linea di ritardo, accoppiante e — soprattutto — vernice o rivestimento restano fuori dal conteggio. È questo il meccanismo che permette la misura di spessore attraverso il rivestimento senza rimuoverlo, con enorme risparmio operativo su linee verniciate o coibentate.
La modalità eco-to-eco non è però gratuita. Richiede almeno due echi di fondo puliti e ben separati, quindi: superficie posteriore ragionevolmente regolare (una parete fortemente corrosa sul retro disperde il fascio e il secondo eco sparisce), materiale poco attenuante, rivestimento aderente e di spessore contenuto. Quando le condizioni non ci sono, l'unica strada corretta è rimuovere localmente il rivestimento e misurare in Mode 2 — non "forzare" una lettura instabile. In Mode 1 e Mode 2 su superficie verniciata, invece, il rivestimento entra nel percorso acustico e, poiché la sua velocità è molto più bassa di quella dell'acciaio, la lettura risulta sistematicamente sovrastimata: un errore pericoloso, perché va nella direzione non conservativa.
Single element o dual element: la scelta che conta di più
La sonda dual element (bicristallo) monta due cristalli separati, uno trasmettitore e uno ricevitore, isolati acusticamente e inclinati di un piccolo angolo (roof angle) rispetto alla superficie. L'incrocio dei due fasci genera una zona di massima sensibilità a una certa profondità — una pseudo-focalizzazione — che rende la misura tollerante a superfici rugose, ossidate, corrose e a fondi irregolari. Per questo il bicristallo è la configurazione di riferimento per la misura di corrosione. I suoi limiti vanno però conosciuti: linearità peggiore sugli spessori molto sottili, limite inferiore di misura tipicamente attorno al millimetro per una sonda da 5 MHz, sensibilità alla curvatura del componente e necessità di correzione del percorso a V per gli spessori minimi.
La sonda single element con linea di ritardo, tipicamente a frequenza più alta (7,5–15 MHz), offre invece linearità e risoluzione superiori sui piccoli spessori: è la scelta per pareti sottili, tubi di scambiatore, componenti lavorati e misure di precisione, dove il bicristallo non arriva. Regola pratica: dual element per la corrosione, single element con delay line per il sottile e per la precisione. Chi ispeziona sia linee di processo sia fasci tubieri ha bisogno di uno strumento che accetti entrambe le famiglie di sonde, non di due strumenti.
Esiste poi la famiglia delle sonde per alta temperatura, bicristalli con linee di ritardo resistenti al calore, tipicamente utilizzabili fino a circa 500 °C con contatto intermittente e accoppiante specifico ad alta temperatura. Sono strumenti da usare con procedura: contatto breve, raffreddamento della sonda fra le letture e correzione della velocità (vedi sotto).
Errori tipici e come evitarli
Gli errori della misura di spessore a ultrasuoni sono quasi tutti sistematici, non casuali: si ripetono identici finché non si corregge la causa. Ecco i più frequenti in campo.
| Errore | Causa fisica | Contromisura |
|---|---|---|
| Doubling (lettura doppia o multipla) | Lo strumento non separa il primo eco di fondo e aggancia il secondo | Non scendere sotto il range della sonda; passare a single element ad alta frequenza; diffidare di letture esattamente doppie del previsto; verificare sempre l'A-scan |
| Lettura sovrastimata su superficie verniciata | Il rivestimento, a bassa velocità, entra nel percorso in Mode 1/2 | Modalità eco-to-eco (Mode 3) oppure rimozione locale del rivestimento |
| Lettura sovrastimata su componente caldo | La velocità del suono nell'acciaio diminuisce all'aumentare della temperatura | Correzione di circa −1% ogni 55 °C (100 °F) sopra la temperatura di calibrazione per acciaio al carbonio, oppure calibrazione su blocco portato alla stessa temperatura |
| Perdita di eco o valore sottostimato su pitting | Il fondo del pit, concavo e irregolare, disperde il fascio | Bicristallo focalizzato, frequenza più alta, esplorazione lenta alla ricerca del minimo, scansione codificata quando il pitting governa la valutazione |
| Lettura anomala su laminazioni, inclusioni, blistering da idrogeno | Un riflettore intermedio viene interpretato come fondo | Osservare la forma dell'A-scan, confrontare con i punti circostanti, non fidarsi del solo valore numerico |
| Letture instabili o assenti | Accoppiamento insufficiente, scaglia di laminazione, ruggine sfogliata, prodotti di corrosione | Preparazione superficiale meccanica, accoppiante con viscosità adeguata a rugosità e temperatura, pressione di contatto costante |
| Errore su piccoli diametri | Contatto parziale della sonda sulla superficie curva | Sonda di diametro adeguato, linea di ritardo sagomata, cristalli orientati perpendicolarmente all'asse del tubo |
| Deriva della calibrazione nel turno | Usura della linea di ritardo, variazione termica della sonda | Verifica di zero e velocità a inizio e fine sessione e a ogni cambio di sonda, materiale o operatore |
Sulla temperatura vale la pena essere precisi, perché è l'errore più sottovalutato in impianto. La velocità delle onde ultrasonore nell'acciaio diminuisce al crescere della temperatura; la pratica ASTM E797/E797M-21 è definita per misure a temperatura non superiore a 93 °C e raccomanda, per l'acciaio al carbonio, una correzione dell'ordine di −1% ogni 55 °C (100 °F) di scostamento rispetto alla temperatura di calibrazione. Sopra quel limite servono sonde e procedure dedicate all'alta temperatura. La dipendenza esatta varia con la composizione — gli acciai inossidabili austenitici mostrano una sensibilità termica maggiore degli acciai al carbonio, come documentato dalla letteratura sperimentale sulla velocità e attenuazione ultrasonora dell'acciaio a basso tenore di carbonio ad alta temperatura — quindi su linee calde critiche la strada corretta non è applicare un coefficiente generico, ma calibrare su un blocco dello stesso materiale portato alla temperatura di esercizio.
Come scegliere lo spessimetro: i parametri che decidono
- Range e risoluzione: risoluzione 0,1 mm per il monitoraggio di corrosione generalizzata, 0,01 mm dove servono precisione o rilevazione di variazioni fini. Il range utile dipende dalla combinazione strumento-sonda, non dallo strumento da solo.
- Frequenza della sonda: 2,25 MHz per materiali attenuanti o a grana grossa (ghisa, getti, plastiche) e per spessori elevati; 5 MHz come scelta generale per la corrosione su acciaio; 7,5–10 MHz per pareti sottili, piccoli diametri e migliore risoluzione su pitting.
- Modalità eco-to-eco: requisito non negoziabile se si misura su superfici verniciate o rivestite senza poterle preparare.
- A-scan e B-scan: l'A-scan valida la singola lettura; il B-scan restituisce il profilo di spessore lungo una scansione manuale ed è il modo più economico per trovare il minimo che una griglia a punti fissi può mancare.
- Datalogger e struttura dei dati: griglie CML precaricate, identificazione univoca dei punti, allarmi su soglia, esportazione verso il database di ispezione. È la funzione che trasforma una raccolta di numeri in un programma di ispezione tracciabile.
- Sonde e accoppianti per alta temperatura dove le linee non si possono fermare.
- Robustezza ambientale: grado di protezione IP65/IP67, resistenza alla caduta, leggibilità del display in esterno, autonomia sufficiente a un turno completo.
- Certificazione ATEX/IECEx dove l'area è classificata (raffinerie, petrolchimico, stoccaggi): è un requisito bloccante, non un accessorio, e va verificato prima di ogni valutazione tecnica.
- Blocchi di riferimento tracciabili: step wedge certificati nei materiali di interesse, parte integrante della fornitura e non un extra opzionale.
Spessimetro puntuale o corrosion mapping? Quando il punto singolo non basta
Lo spessimetro tradizionale campiona: misura dove appoggi la sonda. Se il meccanismo di danno è una corrosione generalizzata e sostanzialmente uniforme, il campionamento è rappresentativo e la misura puntuale su CML fissi è il metodo giusto, economico ed efficiente. Se invece il danno è localizzato — pitting, erosione all'estradosso di una curva, corrosione preferenziale della zona termicamente alterata di una saldatura, attacco a valle di un punto di iniezione, corrosione sotto isolamento — la probabilità che una griglia a punti intercetti proprio il minimo è bassa. E il minimo è esattamente il valore che governa il calcolo di vita residua.
Il corrosion mapping con tecnica phased array risolve il problema alla radice: una sonda array a incidenza normale, movimentata con encoder, produce un C-scan con copertura continua dell'area scansionata, restituendo una mappa dello spessore residuo invece di un elenco di punti. Da quella mappa si estraggono estensione e profondità delle aree localmente assottigliate (LTA), che sono i dati d'ingresso di una valutazione di idoneità all'esercizio secondo API 579-1/ASME FFS-1. Il costo, in tempo e in strumentazione, è superiore: per questo la logica corretta è complementare, non alternativa. Lo spessimetro copre il monitoraggio periodico dei CML; il corrosion mapping entra in gioco quando un CML esce dal trend, quando serve dimensionare un'area sottile per un calcolo di idoneità, o quando il meccanismo di danno atteso è per sua natura localizzato. L'approfondimento sui principi della tecnica è nella guida agli ultrasuoni phased array (PAUT); per il confronto con l'altra grande famiglia di metodi volumetrici è utile la lettura su radiografia industriale e ultrasuoni a confronto.
Norme e riferimenti applicabili
- ISO 16809:2017 — Non-destructive testing — Ultrasonic thickness measurement: principi del metodo, calibrazione, fattori d'influenza e valutazione dell'incertezza. In Europa è adottata come EN ISO 16809:2019, che ha sostituito la precedente EN 14127:2011.
- ASTM E797/E797M-21 — pratica per la misura di spessore con metodo manuale pulse-echo a contatto, con il campo di applicazione fino a 93 °C e le raccomandazioni sulla correzione in temperatura.
- ISO 9712 — qualificazione e certificazione del personale addetto ai controlli non distruttivi, metodo UT: la misura di spessore in servizio è attività da personale certificato secondo la procedura scritta dell'organizzazione.
- API 570 (tubazioni in esercizio), API 653 (serbatoi di stoccaggio saldati), API 510 (recipienti in pressione) — definiscono la logica dei CML, il calcolo dei ratei di corrosione e della vita residua e i criteri di intervallo fra ispezioni.
- API 579-1/ASME FFS-1 — valutazione di idoneità all'esercizio per perdita di spessore generalizzata e localizzata, a valle della misura.
- ASME BPVC Sezione V — requisiti generali per l'esame ultrasonoro, richiamati dai codici di costruzione e di riparazione.
Dal numero al piano di ispezione: CML, corrosion rate, vita residua
Un CML (Condition Monitoring Location, in passato TML, Thickness Measurement Location) è una posizione fissa, identificata, marcata e ripetibile in cui si misura a ogni campagna. La qualità di un programma di ispezione dipende più dal posizionamento dei CML che dalla precisione dello strumento: si privilegiano curve (estradosso), tee e riduzioni, tratti a valle di punti di iniezione e di miscelazione, zone a bassa velocità o di ristagno, punti bassi con possibile accumulo di acqua libera, saldature e zone termicamente alterate, aree sotto isolamento a rischio di corrosione. Per ogni CML si registra la lettura più bassa dell'area esaminata (o la media di più letture nello stesso punto, secondo quanto stabilito dalla procedura), sempre con lo stesso metodo, la stessa sonda e la stessa modalità.
Su questa base si calcolano:
- Rateo di corrosione a lungo termine: CRLT = (tiniziale − tattuale) / anni trascorsi fra le due misure
- Rateo di corrosione a breve termine: CRST = (tprecedente − tattuale) / anni trascorsi fra le due misure
- Vita residua: (tattuale − tmin) / rateo di corrosione, dove tmin è lo spessore minimo richiesto dal calcolo di progetto
Il rateo da usare per la vita residua è il più conservativo fra breve e lungo termine: se il breve termine è più alto, significa che il meccanismo di danno è accelerato rispetto alla storia e la programmazione deve seguire il dato peggiore. L'intervallo alla prossima misura di spessore si fissa poi al minore fra metà della vita residua e l'intervallo massimo previsto dal codice applicabile.
Esempio numerico. Linea di processo DN 150 Sch 40 in acciaio al carbonio, spessore nominale 7,11 mm, spessore minimo richiesto dal calcolo tmin = 4,80 mm, in servizio dal 2006. Sul CML 07 si dispone di due letture: 6,40 mm nel 2022 e 5,80 mm nel 2026.
- CRLT = (7,11 − 5,80) / 20 anni = 0,066 mm/anno
- CRST = (6,40 − 5,80) / 4 anni = 0,150 mm/anno
- Rateo di calcolo = 0,150 mm/anno (il più conservativo: il salto rispetto al lungo termine segnala un cambio di regime — modifica di processo, presenza di acqua libera, variazione di temperatura — e merita un'indagine sulla causa, non solo un nuovo intervallo)
- Vita residua = (5,80 − 4,80) / 0,150 = 6,7 anni
- Intervallo alla prossima misura = metà della vita residua ≈ 3,3 anni → si programma a 3 anni, se inferiore al massimo previsto dal codice
Come PITECH supporta la scelta
PITECH Industrial Solution opera come partner tecnologico e di business development in Italia per costruttori esteri di strumentazione per controlli non distruttivi. Sulla misura di spessore l'approccio è applicativo e neutrale rispetto al singolo prodotto: si parte dai dati che governano davvero la scelta — materiale e stato superficiale, range di spessore atteso, temperatura di esercizio, presenza e tipo di rivestimenti, meccanismo di danno prevalente (generalizzato o localizzato), classificazione ATEX dell'area, numero di CML e modalità di integrazione con il database di ispezione — e si arriva alla configurazione completa: sonda o set di sonde, modalità di misura, funzioni di datalogging, blocchi di riferimento tracciabili, formazione dell'operatore.
Dove il punto singolo non è sufficiente, la valutazione si estende alle soluzioni di scansione e mappatura descritte nella pagina ultrasuoni industriali PAUT e TOFD. La verifica finale, in ogni caso, si fa sul caso reale: prova sul componente, confronto con misure di riferimento e valutazione della ripetibilità fra operatori. Ulteriori approfondimenti sono raccolti nell'indice delle risorse tecniche.
Domande frequenti sullo spessimetro a ultrasuoni
Quanto costa uno spessimetro a ultrasuoni?
Dipende dalla classe di strumento. Gli spessimetri base a sola lettura numerica, con una sonda dual element fissa, si collocano nell'ordine di poche centinaia di euro e servono per verifiche occasionali su acciaio pulito. Gli spessimetri professionali per corrosione, con display A-scan, modalità eco-to-eco per misurare attraverso il rivestimento, datalogger con griglie CML e sonde intercambiabili, si collocano tipicamente nell'ordine di alcune migliaia di euro. I sistemi di corrosion mapping phased array, con encoder e software di analisi, appartengono a una fascia superiore, dell'ordine delle decine di migliaia di euro. Il costo che conta davvero non è quello dello strumento ma quello di una decisione sbagliata sulla vita residua: la scelta va fatta sulle funzioni realmente necessarie all'applicazione.
Si può misurare lo spessore attraverso la vernice o il rivestimento?
Sì, con la modalità eco-to-eco (Mode 3), che misura l'intervallo di tempo fra due echi di fondo successivi: il percorso considerato è interamente nel metallo e lo spessore del rivestimento viene escluso dalla lettura. Servono però almeno due echi di fondo puliti, quindi un rivestimento aderente e di spessore contenuto e una superficie posteriore ragionevolmente regolare. Su parete fortemente corrosa sul retro, o con rivestimenti spessi o distaccati, gli echi multipli si perdono: in quel caso si rimuove localmente il rivestimento e si misura in Mode 2. In Mode 1 e Mode 2, senza rimozione, la vernice entra nel percorso acustico e lo spessore risulta sovrastimato.
Quale sonda serve per misurare in presenza di pitting?
Una sonda dual element con pseudo-focalizzazione alla profondità di interesse: tipicamente 5 MHz per acciaio di spessore medio e 7,5-10 MHz per pareti sottili o pit di piccolo diametro. Il fondo di un pit disperde il fascio e riduce l'ampiezza dell'eco, quindi si esplora l'area con movimenti lenti cercando il valore minimo, si osserva l'A-scan e non solo il numero, e si tiene conto che una griglia a punti può non intercettare il pit più profondo. Quando il pitting governa la valutazione di integrità, la scansione codificata (B-scan o corrosion mapping phased array) è la risposta corretta, perché fornisce copertura invece di campionamento.
Che differenza c'è tra spessimetro dual element e single element?
Nel dual element (bicristallo) due cristalli separati svolgono le funzioni di trasmettitore e ricevitore e sono montati inclinati su linee di ritardo: questo crea una zona di massima sensibilità a una certa profondità e rende la misura tollerante a superfici rugose, corrose e a fondi irregolari. È la configurazione standard per la misura di corrosione. Il single element con linea di ritardo, a frequenza più alta, offre invece maggiore linearità e precisione sugli spessori sottili e si usa per pareti sottili, tubi di scambiatore e misure di precisione. In sintesi: dual element per la corrosione, single element con delay line per il sottile e per la precisione.
Ogni quanto va ricalibrato uno spessimetro a ultrasuoni?
Vanno distinte due cose. La verifica operativa di zero e velocità va eseguita all'inizio di ogni sessione di misura e ripetuta a ogni cambio di materiale, sonda o operatore e a ogni variazione significativa di temperatura, usando un blocco di riferimento a gradini dello stesso materiale; la ISO 16809 tratta calibrazione e fattori d'influenza come parte integrante della procedura di misura. La taratura strumentale periodica presso laboratorio, con blocchi tracciabili, segue invece l'intervallo definito dal sistema qualità dell'organizzazione, tipicamente annuale, e va documentata insieme ai certificati dei blocchi di riferimento.
Qual è lo spessore minimo misurabile e cos'è il doubling?
Il limite inferiore dipende da sonda e modalità: una tipica sonda dual element da 5 MHz per corrosione lavora in modo affidabile da circa 1 mm in su, mentre un single element con linea di ritardo ad alta frequenza scende sensibilmente più in basso. Sotto il limite della configurazione usata può comparire il doubling: lo strumento non riesce a separare il primo eco di fondo e aggancia il secondo, restituendo una lettura pari a circa il doppio (o a un multiplo) dello spessore reale. Il sospetto va sempre verificato guardando l'A-scan, confrontando con una misura meccanica dove è possibile e passando a una configurazione adatta agli spessori sottili.