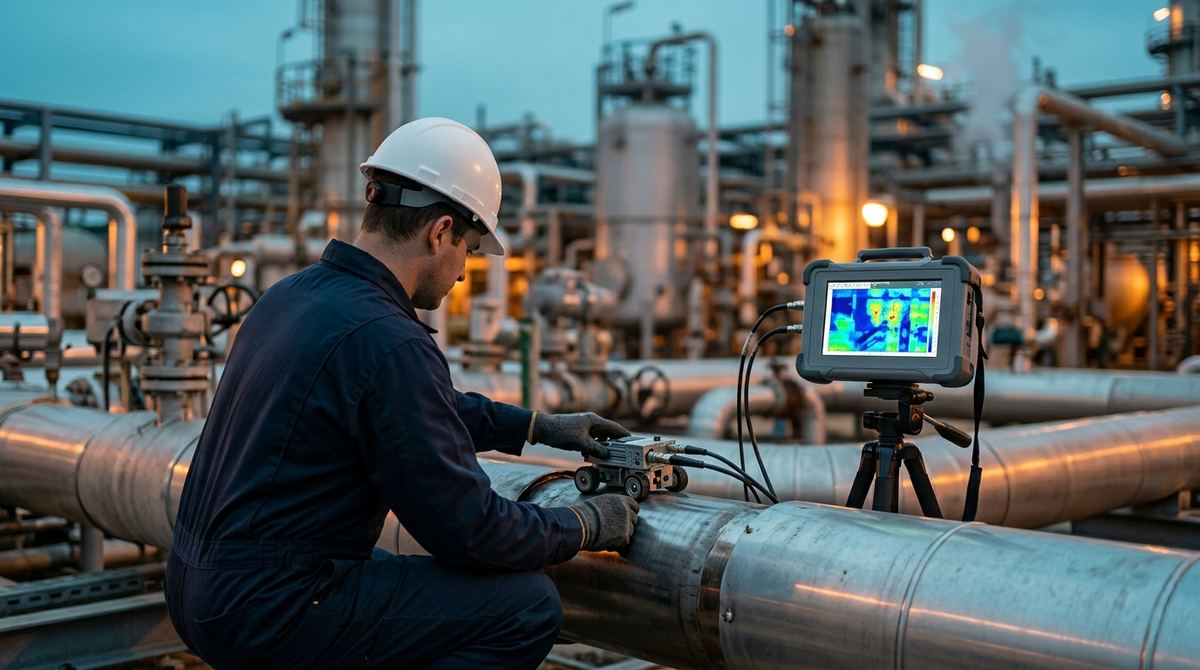
Una linea coibentata supera dodici letture di spessore, tutte in tolleranza, e sei mesi dopo trafila tra due di quei punti. Il pit che l'ha bucata stava lì, nello spazio che la griglia di misura non aveva toccato. È lo scenario che qualunque ispettore di asset integrity conosce, e la colpa è del metodo più che della lettura. Lo spessimetro a ultrasuoni misura un punto alla volta, e per quanto fitta sia la maglia, tra un punto e l'altro resta sempre una superficie non vista. La corrosion mapping cambia proprio questo. Invece di campionare la parete in qualche punto, la ricostruisce come una matrice fitta di misure, e il risultato non è un numero ma una mappa.
Il difetto peggiore raramente cade sotto il punto di misura
La spessimetria puntuale è una tecnica solida e normata: la ISO 16809, nell'edizione 2025, definisce come si determina lo spessore per tempo di volo degli impulsi ultrasonori, a contatto o in immersione. Su una corrosione generalizzata e uniforme, dove la parete si assottiglia in modo prevedibile, poche letture in punti rappresentativi bastano a stimare il rateo e la vita residua. È il modo in cui l'API 570 imposta il monitoraggio delle tubazioni in esercizio, con i punti di misura registrati (CML) e l'intervallo fissato al minore tra un massimo e metà della vita residua calcolata. Il quadro cambia quando la corrosione non è uniforme. Il pitting, l'erosione localizzata a valle di un gomito, l'attacco sotto un deposito vivono su pochi millimetri, e una griglia a maglia larga li media o li salta del tutto. Cercarli con letture sparse è come stimare la buca peggiore di una strada misurandone la profondità ogni dieci metri. Come si ottiene una singola lettura affidabile, e quando basta, lo spiega l'articolo sullo spessimetro a ultrasuoni per la misura della corrosione.
Dallo spessimetro alla mappa: encoder, C-scan, B-scan
Il passaggio dal punto alla matrice è meccanico prima che concettuale. Uno scanner motorizzato o manuale porta la sonda sulla superficie e un encoder ne registra la posizione a ogni misura, così ogni valore di spessore nasce con la sua coordinata. Il software dispone i dati in una vista planimetrica a falsi colori, il C-scan, dove le zone assottigliate emergono come macchie, e in sezioni verticali, i B-scan, che mostrano il profilo della parete lungo una linea. Il phased array è oggi la tecnica preferita, perché una sola sonda copre una fascia larga a ogni passata, riduce i tempi e aumenta la densità dei dati. È lo stesso principio spiegato nella guida al phased array (PAUT), applicato alla mappatura invece che alla ricerca di cricche nelle saldature.
La densità, però, va decisa caso per caso. Una griglia fine, dell'ordine del millimetro, rivela pitting e contorni sottili; una maglia grossolana copre in fretta grandi superfici ma può perdere le piccole indicazioni. Ed è qui che il C-scan da solo può ingannare. Uno studio pubblicato su Materials (Tai e colleghi, 2023) su acciaio A36 ha mostrato che difetti simulati da 10, 15 e 20 mm di diametro si identificavano chiaramente in forma, mentre quello da 5 mm non restituiva un contorno netto. La deviazione sulla profondità misurata restava comunque sotto 0,8 mm. Anche la forma della superficie corrosa pesa sul numero: un lavoro su Smart Materials and Structures (2016) ha documentato come i cambiamenti di morfologia indotti dalla corrosione alterino i ratei misurati con il monitoraggio ultrasonoro. I pit più piccoli si vedono e si dimensionano meglio nei B-scan che nella sola mappa planimetrica, e chi si ferma al C-scan rischia di perderli. La tecnica fa capo agli ultrasuoni industriali PAUT e TOFD, di cui la mappatura è l'applicazione dedicata al controllo della corrosione.
Tubazioni, serbatoi, corrosione sotto isolante
I settori dove la mappatura ripaga sono quelli in cui una parete che cede ha conseguenze grandi: oil & gas, energia, chimico, raffinazione. Il riferimento normativo cambia con l'asset, ed è utile averlo chiaro prima di scrivere un piano di ispezione.
- ISO 16809:2025: determinazione dello spessore per ultrasuoni, a contatto o in immersione, base fisica sia della misura puntuale sia della mappatura.
- API 570 e API RP 574: ispezione e misura di spessore delle tubazioni in esercizio; la 574 tratta tecniche ed estensione e ricorda che i metodi di screening (onde guidate, onde di Lamb) valgono solo a complemento di esami quantitativi periodici.
- API 653: serbatoi fuori terra; la corrosione sul lato inferiore del fondo, che non si vede, si cerca con la Magnetic Flux Leakage e si dimensiona in UT, mentre lo spessore del mantello si verifica a ultrasuoni.
- API RP 583: corrosione sotto isolante (CUI); per gli acciai al carbonio la finestra di rischio va all'incirca da −12 a 175 °C, con l'attacco più severo tra 77 e 110 °C.
Proprio la CUI mostra perché la matrice vale più del punto. La parete sotto l'isolante non si vede, la corrosione è spesso localizzata, e la finestra di temperatura dice dove è probabile ma non quanto è profonda. Aprire il coibente in due punti e misurarli è un azzardo statistico; mappare la zona a rischio, una volta individuata, dà un dato su cui decidere.
Gli scambiatori aggiungono un caso a sé: fasci di centinaia di tubi in cui la corrosione lato mantello, l'erosione all'ingresso e i depositi si distribuiscono in modo tutt'altro che uniforme, e dove una mappa dice quali tubi tappare e quali no. In tutti questi asset la matrice ha un secondo valore, oltre alla rilevazione: è un record ripetibile. Riscansionare la stessa zona a distanza di mesi e sovrapporre le due mappe dà il rateo di corrosione reale su tutta la superficie. Su quel dato si fissa l'intervallo di ispezione successivo con basi più solide di una manciata di letture.
Quando basta ancora lo spessimetro
Non tutto va mappato, e dirlo fa parte del mestiere. Su una corrosione generalizzata, lenta e su una superficie accessibile, una maglia di letture puntuali gestita secondo l'API RP 574 è sufficiente e costa una frazione. Si registrano i CML, si calcolano i due ratei di corrosione e si usa il più conservativo per ricavare la vita residua, senza bisogno di una scansione. La mappatura entra in gioco dove il danno è localizzato o la sua morfologia conta, o dove il record dettagliato serve a confrontare lo stato dell'asset nel tempo. C'è poi un limite fisico da mettere a bilancio: la mappatura UT vuole contatto con la parete nuda, quindi sotto isolante o rivestimento va aperta una finestra o rimosso il coibente sulla zona da controllare. La scelta, a quel punto, è netta. O si accetta il costo di scoprire la parete dove il rischio è alto e la si mappa davvero, oppure ci si affida allo screening per decidere dove aprire, sapendo che indica la zona ma lascia aperta la profondità residua.
Avete una zona sospetta da mappare?
Descriveteci asset, materiale, temperatura e meccanismo di danno atteso: organizziamo una dimostrazione in campo di corrosion mapping su una vostra zona, con C-scan e confronto con le letture puntuali.
Scriveteci via email Scriveteci su WhatsAppDal singolo pit al fermo non programmato
Un pit da cinque millimetri sfuggito a una maglia larga è, sulla carta, un dettaglio. Sulla linea diventa il punto da cui parte una perdita; sull'impianto diventa un fermo non programmato, con la produzione che si arresta mentre si isola e si ripara il tratto. La mappatura serve a interrompere questa catena all'inizio, quando il difetto è ancora una macchia su un C-scan. Chi gestisce l'integrità di tubazioni, serbatoi o scambiatori e oggi si affida a letture puntuali su asset critici ha un modo semplice per misurare il divario. Basta far mappare una zona sospetta, meglio se una già data per buona dallo spessimetro, e vedere che cosa restituisce la matrice. Una valutazione onesta dice anche quando le letture puntuali bastano già, e la mappatura sarebbe un costo in più. I sistemi di scansione e le sonde disponibili sono nella pagina degli strumenti a ultrasuoni industriali PAUT e TOFD; per i criteri d'acquisto di uno strumento phased array c'è l'articolo su come scegliere uno strumento PAUT e TOFD.
Cosa inviarci per una valutazione
Per capire se mappare, dove e con quale configurazione, ci servono pochi dati:
- tipo di asset (tubazione, serbatoio, recipiente, scambiatore), diametri e spessori nominali;
- materiale, temperatura di esercizio e presenza di isolante o rivestimento;
- meccanismo di danno atteso e storico delle letture di spessore sui CML;
- codice di riferimento (API 570, API 653, API 510) e criterio di valutazione richiesto;
- superficie da coprire, accessibilità e finestre di fermata disponibili;
- formato dei dati richiesto per il confronto tra campagne successive.
Potete inviarli via email a info@pitech-solution.com o su WhatsApp, allegando foto, disegni o le ultime letture.
Domande frequenti su corrosion mapping a ultrasuoni
Che differenza c'è tra corrosion mapping e spessimetro a ultrasuoni?
La fisica è la stessa, la ISO 16809:2025 vale per entrambe. Cambia il volume di dati: una campagna a spessimetro produce qualche decina di letture per linea, una mappatura con passo millimetrico ne produce migliaia per metro quadro, ognuna con la sua coordinata. Per questo la seconda richiede anche un modo diverso di archiviare e confrontare i dati, che va previsto prima della prima scansione.
Quando conviene la mappatura invece delle letture puntuali?
Un segnale pratico è la dispersione delle letture. Quando sullo stesso CML le misure ripetute oscillano più dell'incertezza dello strumento, o quando un punto esce dal trend dei vicini, la corrosione è probabilmente localizzata e la mappatura della zona diventa la mossa successiva. Dove le letture restano coerenti campagna dopo campagna, la griglia puntuale continua a bastare.
Che risoluzione serve per rilevare il pitting con la mappatura UT?
Conta il rapporto tra passo della griglia e dimensione del pit da trovare: con un passo vicino al diametro del pit, il difetto può cadere tra due punti e comparire più piccolo o più basso di quanto è. Per questo il passo si fissa partendo dal pit minimo che il criterio di valutazione chiede di rilevare, e la mappa si legge insieme alle sezioni B-scan.
Quali norme regolano la misura di spessore e l'ispezione della corrosione?
La misura ultrasonora dello spessore fa capo alla ISO 16809:2025 (contatto o immersione, per tempo di volo). Per le tubazioni in esercizio i riferimenti sono API 570 (intervalli e criteri) e API RP 574 (pratiche e tecniche di misura). Per i serbatoi fuori terra si applica API 653, che per la corrosione lato inferiore del fondo usa la Magnetic Flux Leakage con conferma in UT. La corrosione sotto isolante è trattata da API RP 583, che individua per gli acciai al carbonio una finestra di rischio all'incirca tra −12 e 175 °C, con l'attacco più severo tra 77 e 110 °C.
Si può mappare la corrosione sotto isolante senza rimuovere il coibente?
La mappatura UT richiede contatto con la parete nuda, quindi sotto isolante o rivestimento va aperta una finestra o rimosso il coibente sulla zona da controllare. Il modo efficiente di procedere è usare prima metodi di screening per decidere dove aprire, sapendo che indicano la zona a rischio ma non la profondità residua. Aiuta anche la finestra di temperatura della CUI (API RP 583) per capire dove la corrosione è più probabile. Poi si mappa il punto scelto. Lo screening dice dove aprire, la mappatura quanto metallo resta.